Robot suiveur de ligneCarte analogique et commande STM32
RéaliséDeux travaux de formation autour du suivi de ligne : une carte de commande analogique et une commande numérique sur STM32.
Quel était le but ?
Commander les deux moteurs à partir des capteurs infrarouges pour maintenir le robot sur sa trajectoire. La carte analogique doit tenir dans un format de 45 × 55 mm.
Comment ça fonctionne.
Le robot utilise deux capteurs infrarouges pour repérer la ligne et agir sur les deux moteurs. La réflexion de la lumière par le sol fait varier le signal des capteurs. En modifiant la commande d’un moteur par rapport à l’autre, le robot corrige sa direction. J’ai travaillé sur deux façons de traiter cette information. La carte analogique réalise la commande avec des composants électroniques. La version numérique utilise un programme en C sur STM32. Le rapport disponible ci-dessous concerne uniquement la carte analogique.
- 01
Détecter
Les capteurs infrarouges renseignent sur la position de la ligne.
- 02
Traiter
La carte analogique ou le programme STM32 exploite les signaux.
- 03
Commander
Une commande PWM agit sur l’étage de puissance des moteurs.
- 04
Corriger
La différence de commande entre les deux moteurs modifie la trajectoire.
Ce que j’ai fait.
Carte analogique : étude de quatre fonctions — détection de ligne, génération d’un triangle, comparaison pour produire la PWM et commande de puissance. Le rapport présente le dimensionnement des étages, le schéma et le routage sous KiCad. Commande numérique : programmation en C sur Nucleo-F303K8, acquisition des capteurs par ADC et génération de PWM pour les moteurs. Cette partie est distincte de l’étude analogique.
Définir les fonctions et les contraintes
Pour la carte analogique réalisée en binôme avec M. Rehaimi, le premier travail est de partir du cahier des charges : suivre la ligne, raccorder les capteurs et les moteurs, et respecter un circuit imprimé de 45 × 55 mm. Le dossier sépare la détection, la référence triangulaire, la comparaison et la commande de puissance. Cette décomposition permet d’étudier les étages séparément avant de les réunir.
Cahier des charges et décomposition fonctionnelle
Document · p. 3 ↗Construire la commande analogique
Les capteurs OPB704 fournissent une tension liée à la réflexion du sol. Un montage autour du LM324 produit une référence triangulaire. La comparaison entre cette référence et le signal du capteur donne la commande PWM : c’est la durée relative des états actifs qui varie. L’étage à transistors commande ensuite le courant des moteurs. Le rapport présente les choix de composants et leur dimensionnement ; les valeurs calculées y sont des résultats d’étude, à distinguer des mesures sur la carte.
Passer du schéma à l’implantation KiCad
Le travail comprend la saisie du schéma, le placement des composants et le routage sous KiCad. Il faut organiser les connexions dans la surface imposée et préparer les accès nécessaires aux contrôles. L’export ci-dessous montre l’implantation des composants : il sert à comprendre leur disposition. Il ne s’agit pas d’une photographie de carte soudée.
Ouvrir le plan d’implantation complet
Document · p. 1 ↗Programmer la commande numérique sur STM32
Dans le volet numérique, je programme en C sur une Nucleo-F303K8 avec STM32CubeIDE. La conversion ADC permet de lire les signaux des capteurs ; les temporisateurs produisent la PWM pour les moteurs. Mon travail consiste à relier ces acquisitions à la logique de déplacement, puis à mettre au point la commande. Ce volet est présenté dans mon CV ; il n’est pas couvert par le rapport analogique joint.
Présentation du volet C / STM32 dans mon CV
CV · p. 1 ↗Ce que j’en retiens.
Le résultat
L’étude analogique m’a fait travailler le passage du cahier des charges au circuit imprimé, notamment le placement des composants et les contraintes de routage. La commande STM32 m’a permis d’appliquer l’acquisition analogique, les timers et la commande des moteurs en C.
Ce que j’ai appris
Ce projet m’a appris à suivre une chaîne complète : partir d’un capteur, comprendre le traitement du signal, préparer la commande puis passer à la réalisation. Les deux approches m’aident à faire le lien entre une fonction électronique et son traitement par un programme. Le travail en binôme m’a aussi demandé de rendre les choix compréhensibles dans le dossier.
Les limites et la suite
Le rapport analogique comporte des fiches de mesures à compléter. Il ne suffit donc pas à démontrer que tous les contrôles ont été réalisés ni à annoncer une précision de trajectoire mesurée. Pour étayer davantage le projet, il faudrait joindre les relevés renseignés, les conditions des essais et une vidéo du comportement réel.
Les documents du projet.
Le rapport joint porte sur la carte analogique. Ses fiches de mesures sont à compléter ; aucun résultat de précision chiffré n’est repris ici. La partie STM32 est décrite dans mon CV.
Rapport de la carte analogique
Étude fonctionnelle, dimensionnement et dossier de la carte analogique. Les fiches de mesures y sont à compléter.
Ouvrir le document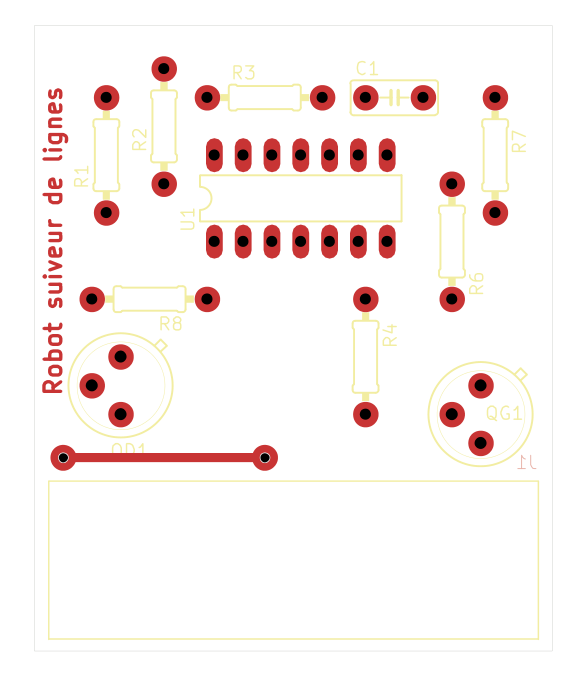
Plan d’implantation KiCad
Disposition réelle des composants de la carte analogique. PDF vectoriel à ouvrir pour examiner les repères.
Ouvrir le documentLe projet dans mon CV
Présentation de mon rôle et des travaux réalisés. Ce document ne remplace pas un rapport technique ou des relevés d’essais.
Ouvrir le document